(주)티원

고객 장비에 맞춘 EtherCAT 슬레이브를 개발합니다

요청하신 사양 그대로 EtherCAT 슬레이브 보드와 펌웨어를 만듭니다. EtherCAT 슬레이브 칩(ESC) 공급과 칩 적용 기술지원도 함께 합니다.
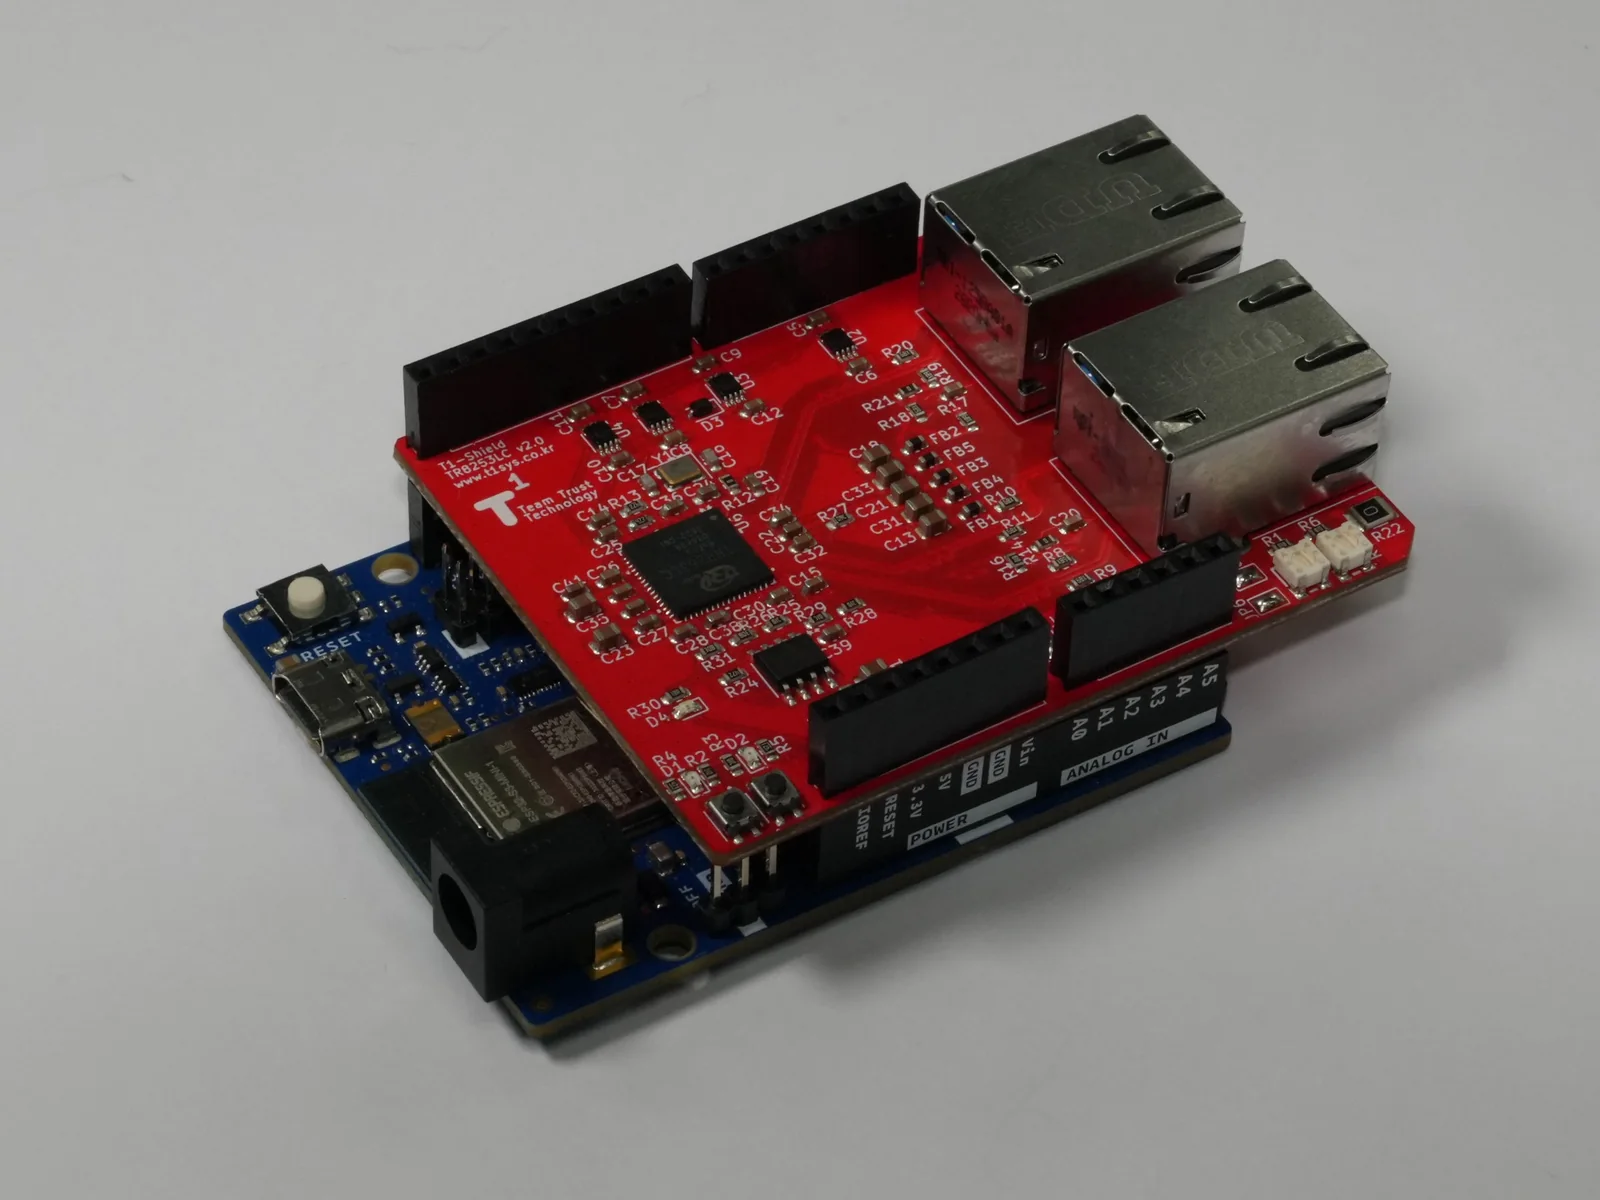
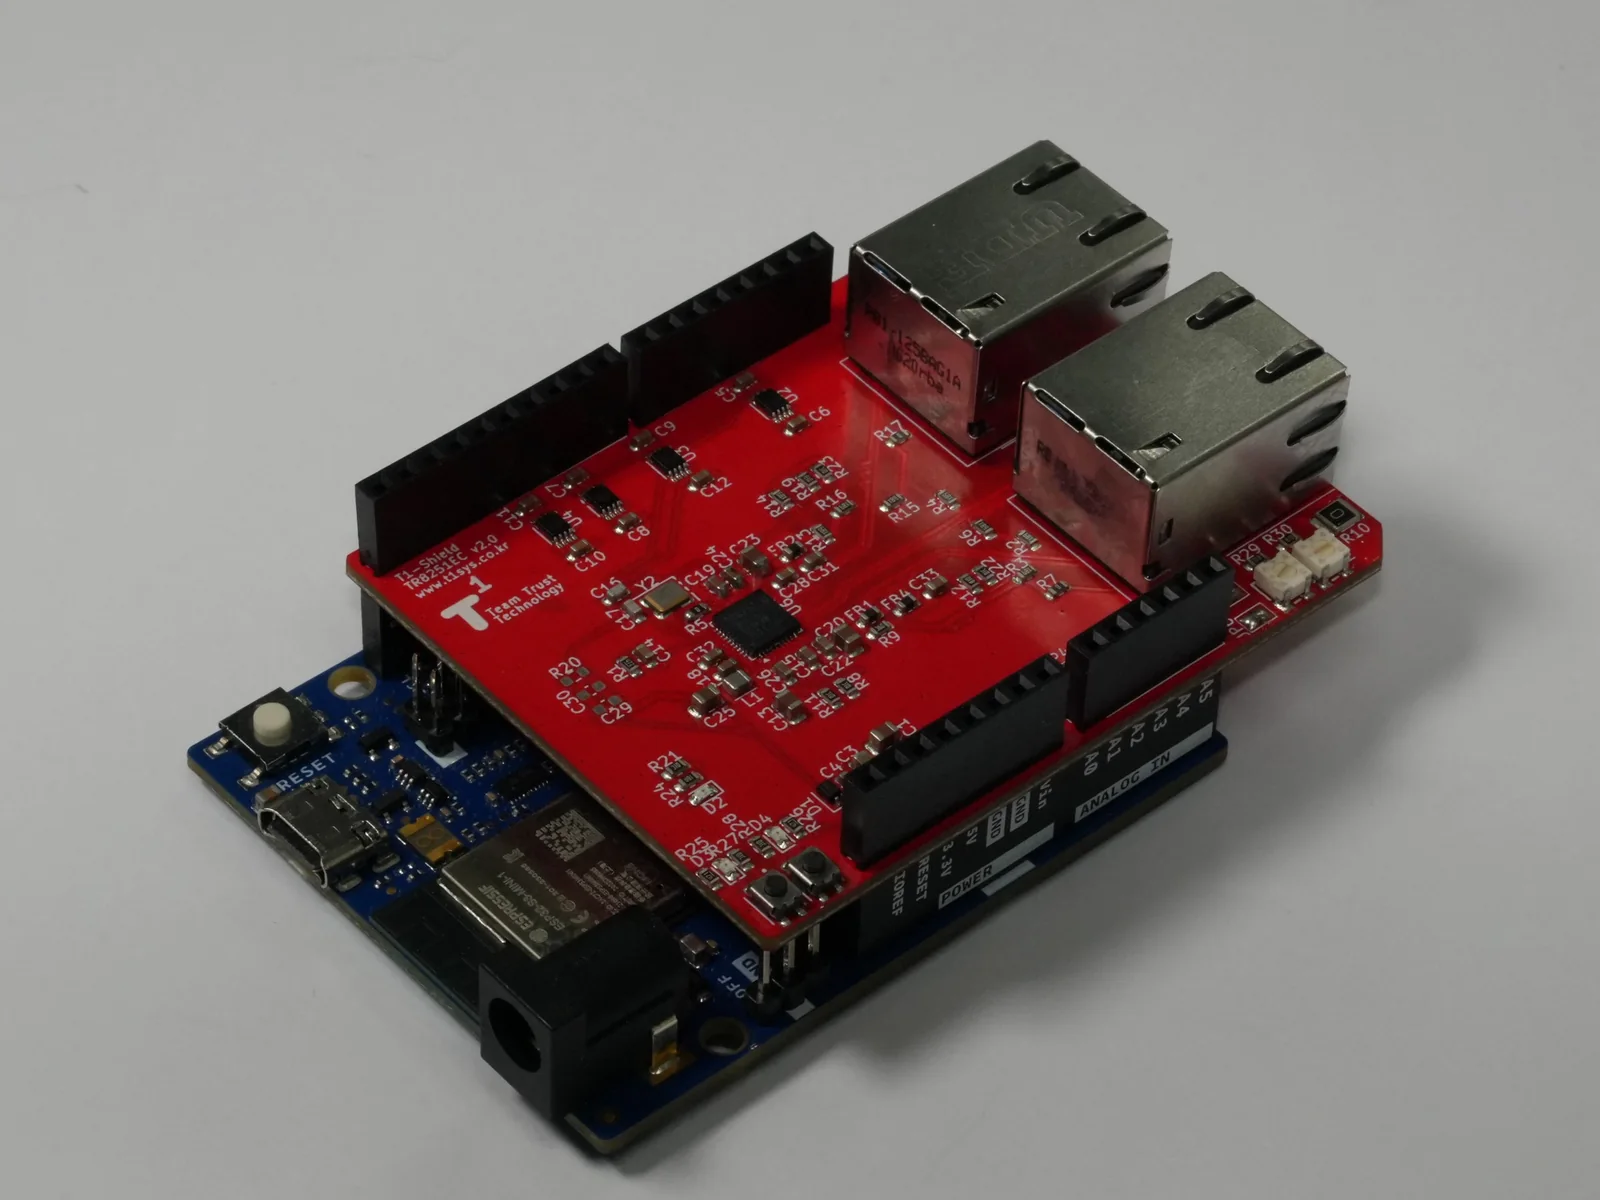
TR8253LC EtherCAT 쉴드

초보자도 바로 EtherCAT 슬레이브를 만들 수 있는 개발용 UNO 쉴드입니다. LAN9252를 대체하는 TR8253LC(9×9 mm)를 썼습니다.

Arduino에 꽂은 TR8253LC EtherCAT 쉴드
TR8253LC EtherCAT 쉴드PHY 2개 내장 · SPI · 4층Arduino UNO 폼팩터 EtherCAT 슬레이브 개발보드(주)티원

주력 사업

EtherCAT 슬레이브를 칩 선정부터 보드·펌웨어·마스터 연동까지 맡습니다.

맞춤형 EtherCAT 슬레이브 개발

고객이 요청한 I/O·모션·센서 사양에 맞춰 EtherCAT 슬레이브를 회로부터 펌웨어까지 개발합니다.

  • 요구 사양에 맞춘 슬레이브 보드 회로·PCB 설계
  • 슬레이브 펌웨어: 상태 전환, PDO 매핑, CoE(SDO) 객체 구성
  • ESI(XML) 장치 설명 파일과 EEPROM 설정 작성
  • 고객 마스터(PLC·PC 제어기)와 연동 시험 후 납품
개발 상담 요청

EtherCAT 슬레이브 칩(ESC) 공급·기술지원

EtherCAT 통신을 처리하는 전용 칩(ESC)을 공급하고, 이 칩을 쓰는 제품 개발을 지원합니다.
  • Triductor EtherCAT 슬레이브 칩 공급(샘플·양산)
  • 용도에 맞는 칩 선정 상담(ET1100·LAN9252 대체 포함)
  • 칩 적용 회로도·PCB 설계 검토
  • 칩 적용 펌웨어 개발과 포팅 지원
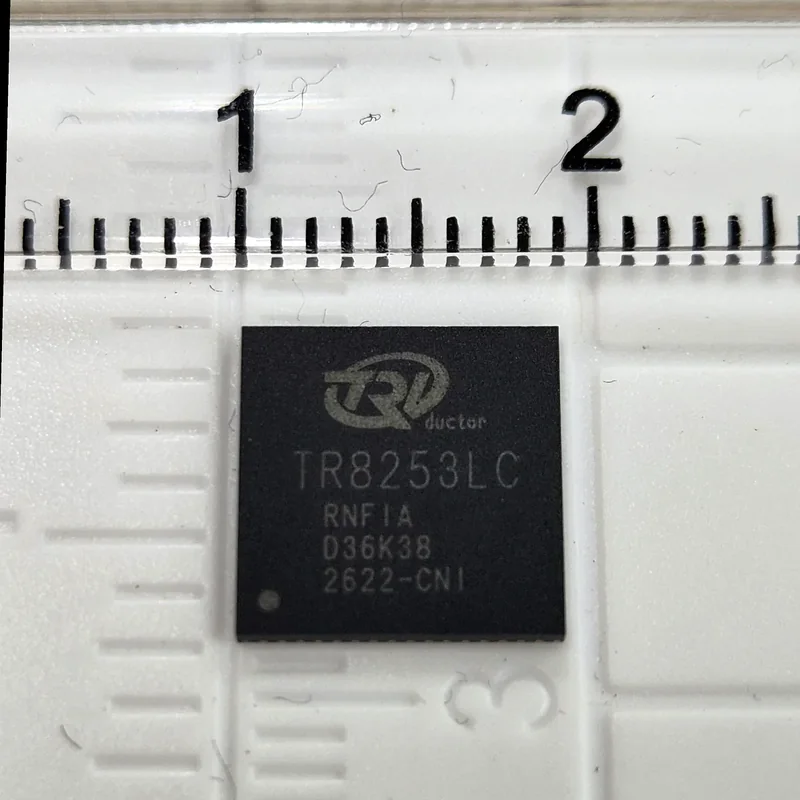
TR8253LC 칩 실물 사진. 위쪽 자의 눈금 간격은 1 cm.
TR8253LC
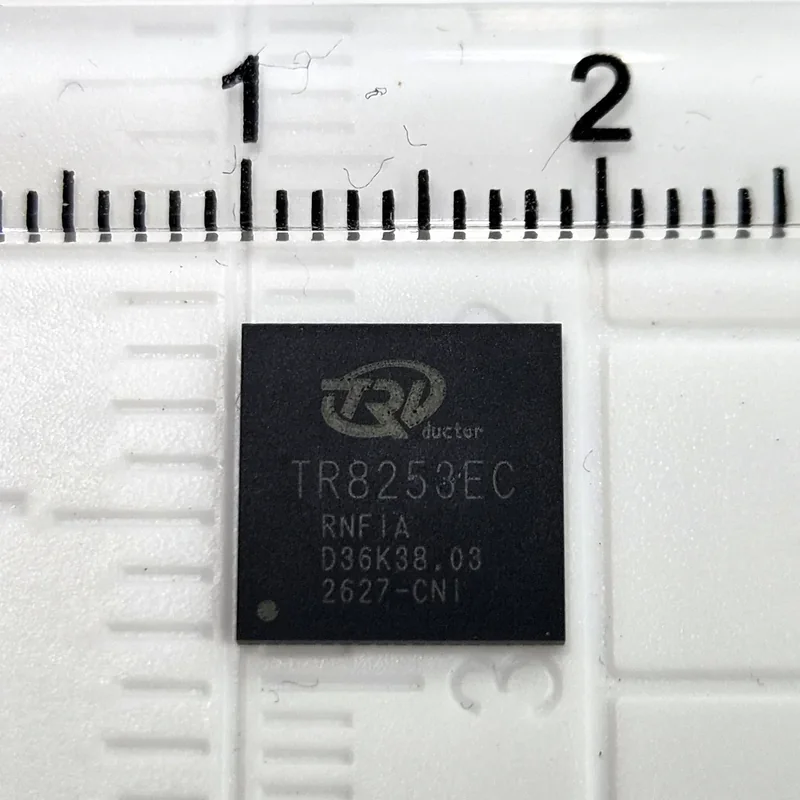
TR8253EC 칩 실물 사진. 위쪽 자의 눈금 간격은 1 cm.
TR8253EC
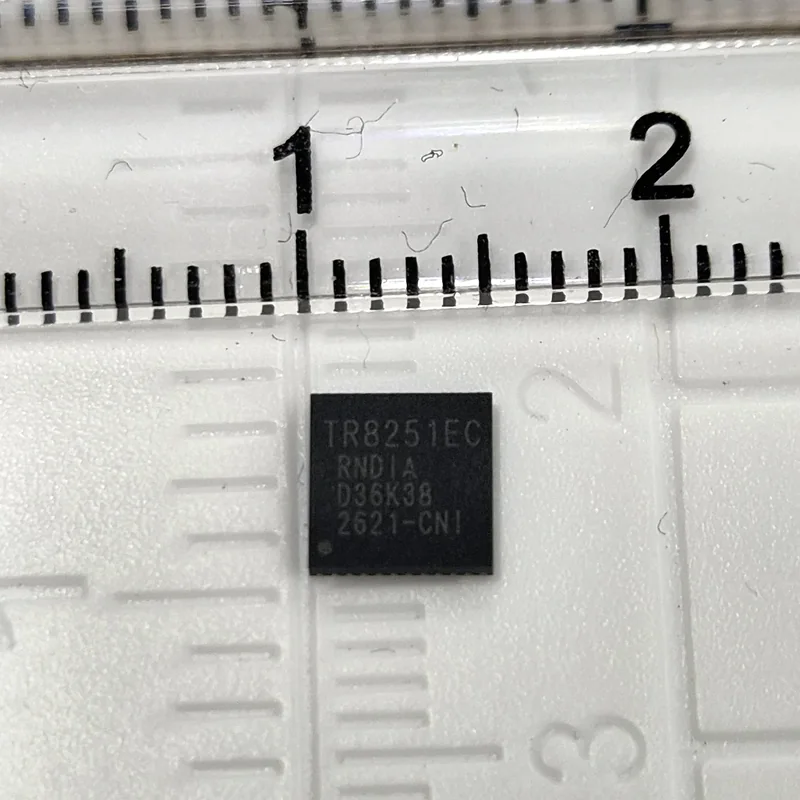
TR8251EC 칩 실물 사진. 위쪽 자의 눈금 간격은 1 cm.
TR8251EC
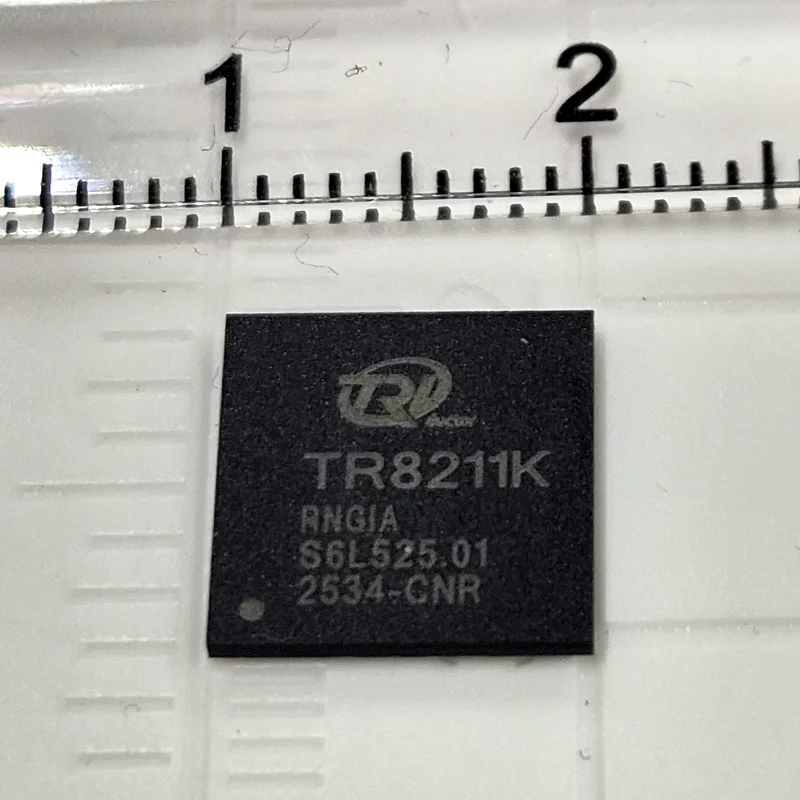
TR8211K 칩 실물 사진. 위쪽 자의 눈금 간격은 1 cm.
TR8211K
Triductor 칩 비교표

보드 한 장부터 장비 한 대까지 직접 설계합니다

2011년부터 산업 현장의 장비를 개발·생산·공급하고 유지관리해 왔습니다. 회로, 펌웨어, 장비 시퀀스, 기구 해석을 한 회사 안에서 처리합니다.
2011
창업 (2011년 7월)
15+
주요 장비 납품·개발 사례
4 · 2
등록 특허 · CE 인증
  • 제어기 개발장비에 맞춘 제어 보드를 하드웨어부터 펌웨어까지 설계합니다.
  • 소프트웨어 개발장비가 움직이는 순서와 축 사이의 동기를 소프트웨어로 만듭니다.
  • 장비 개발검사·조립 장비를 설계·제작하고 시퀀스 제어까지 맡습니다.
개발 서비스 자세히 보기
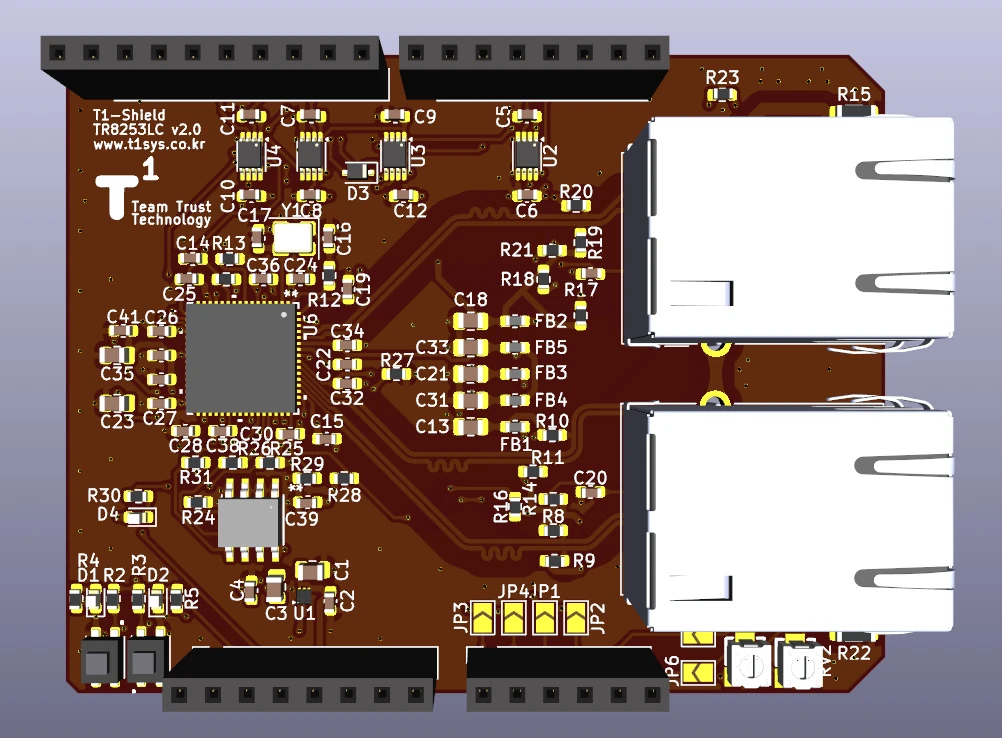
TR8253LC EtherCAT 쉴드의 3D 그림. 가운데 칩과 오른쪽 랜포트 2개, 위아래 Arduino 헤더가 보인다.
TR8253LC EtherCAT 쉴드 3D 그림 — 티원 설계

주요 제품

티원이 설계·제작하는 보드와 모듈입니다.

LILY-301MECHATROLINK-II PCI 마스터 보드3포트 · 최대 90 슬레이브MECHATROLINK-II
DAISY-R128 SeriesMECHATROLINK-II 랙형 I/O 모듈입·출력 각 최대 128점MECHATROLINK-II
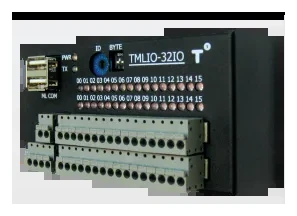
DAISY32MECHATROLINK-II I/O 모듈 (TMLIO-32IO)모듈당 32점MECHATROLINK-II
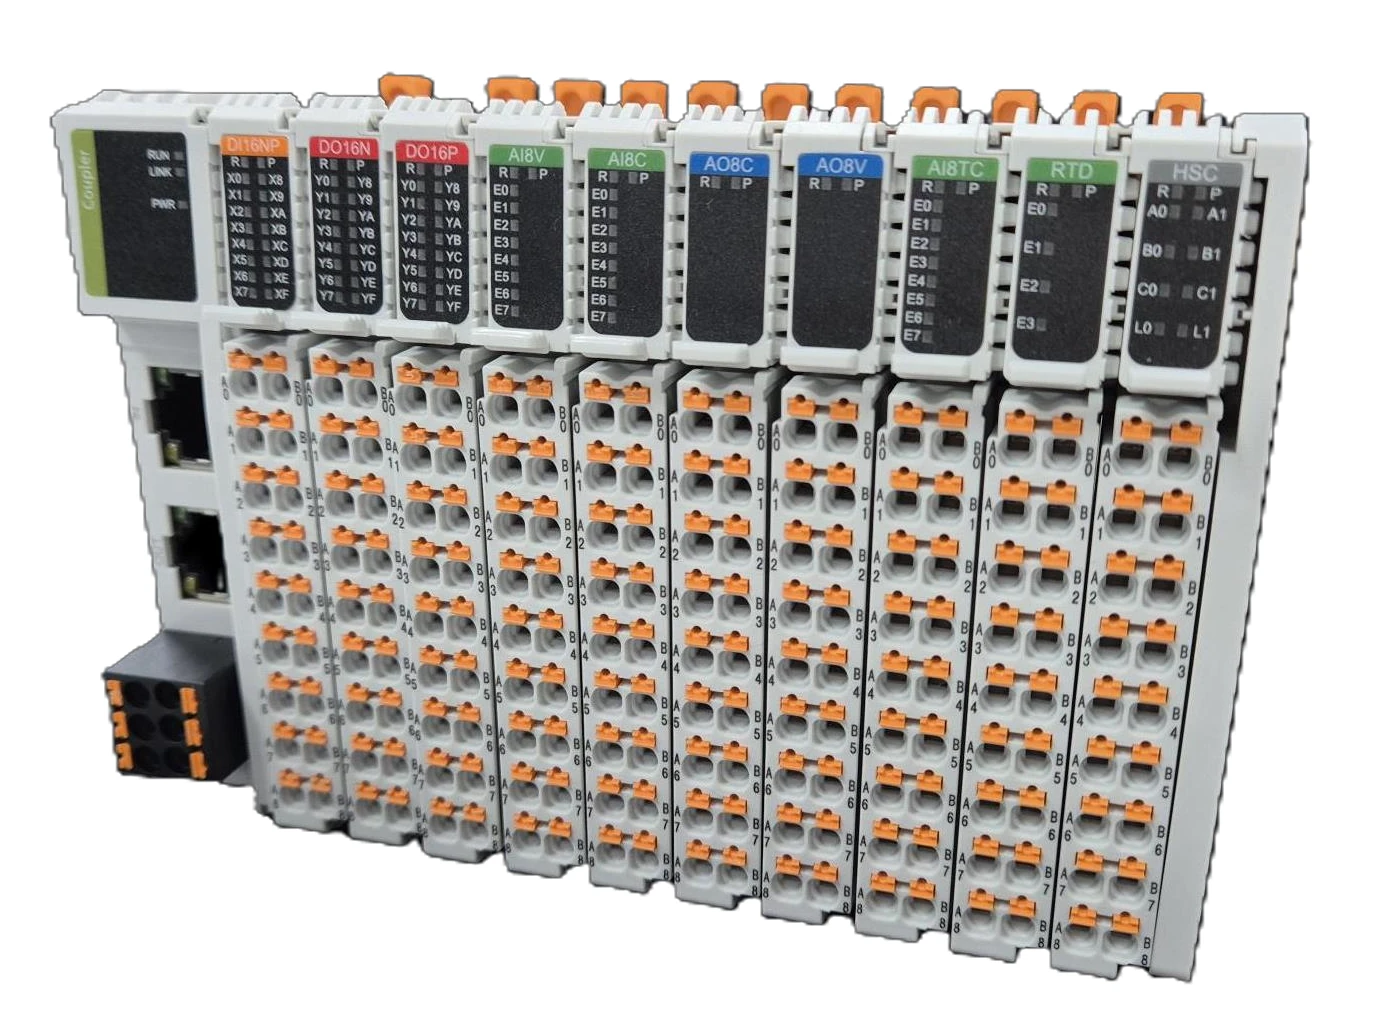
BHY Slice IOEtherCAT 슬라이스 I/O 모듈커플러 1종 · 입출력 모듈 10종EtherCAT
DAISY-E-VACEtherCAT 아날로그 공압 제어기흡입·파기 8채널 · 압력 센서 일체형EtherCAT
DAISY-VAC-FSMECHATROLINK-II 아날로그 공압 제어기흡입·파기 8채널 · 압력 센서 일체형MECHATROLINK-II
DAISY-VC-S공압 8채널·아날로그 입력 8채널AD 입력 8채널 · SOL 출력 8채널MECHATROLINK-II
DAISY-CON서보 I/O 센서 커넥터 모듈CW·CCW·ORG 입력 · BRAKE 출력
DAISY-CON-INOINOVANCE 서보 드라이버용 센서·브레이크 모듈POT·NOT·ORG·TP1 입력 · BRAKE 출력
DAISY-CON-J4-OMITSUBISHI 서보 드라이버용 센서·브레이크 모듈FLS·RLS·DOG 입력 · BRAKE 출력
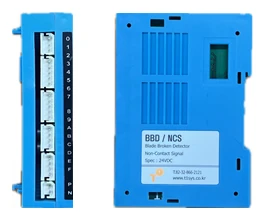
BBD/NCS블레이드 파손 검출기 / 비접촉 셋업최대 36,000 RPM · 2채널 동시
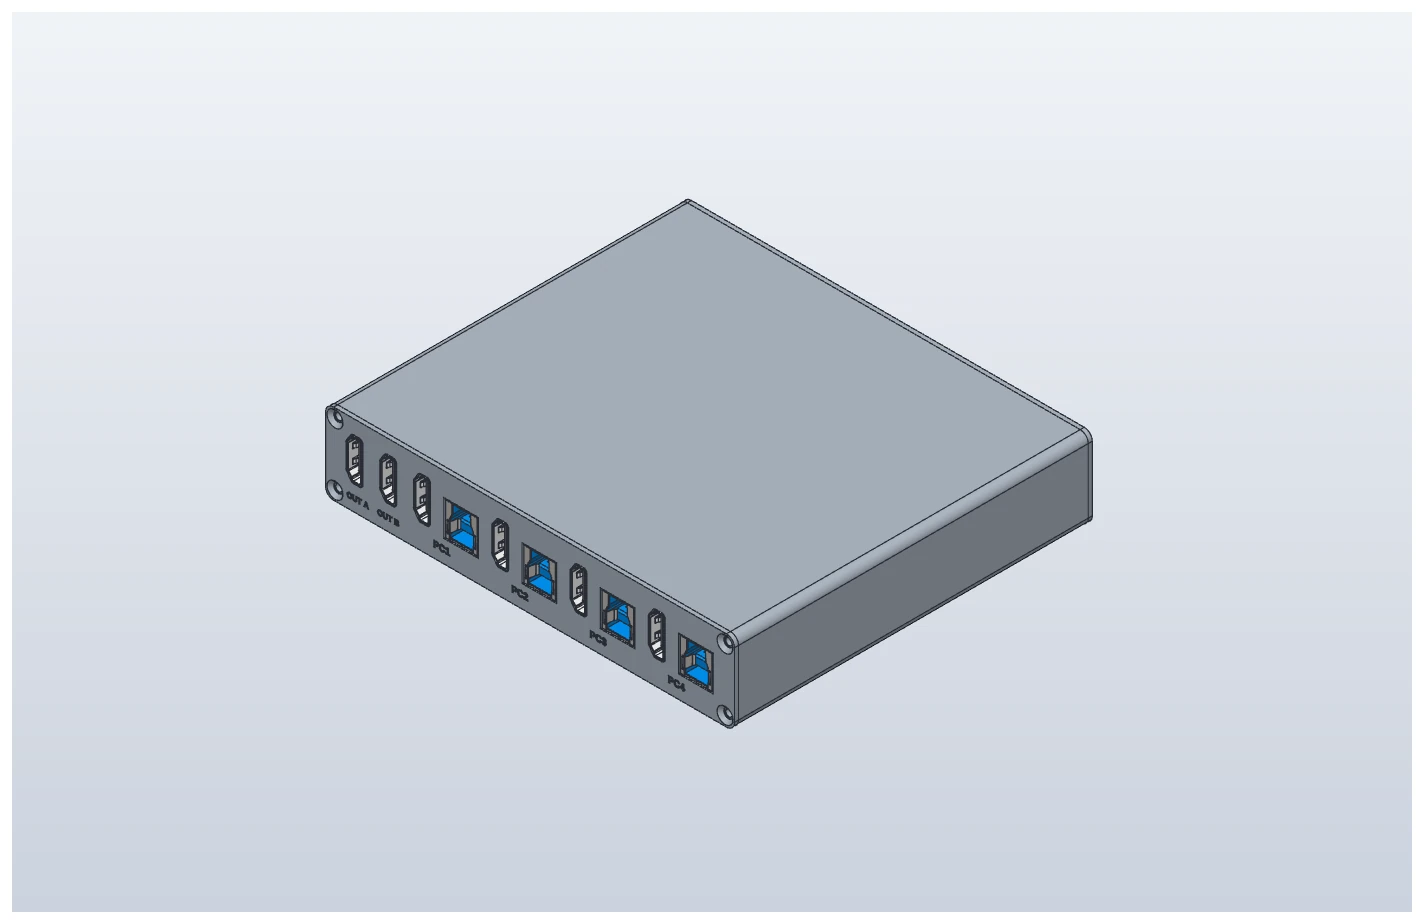
KVM4x2HDMI 4입력·2출력 산업용 KVM 스위치입력·출력 동작을 현장에 맞춰 설정
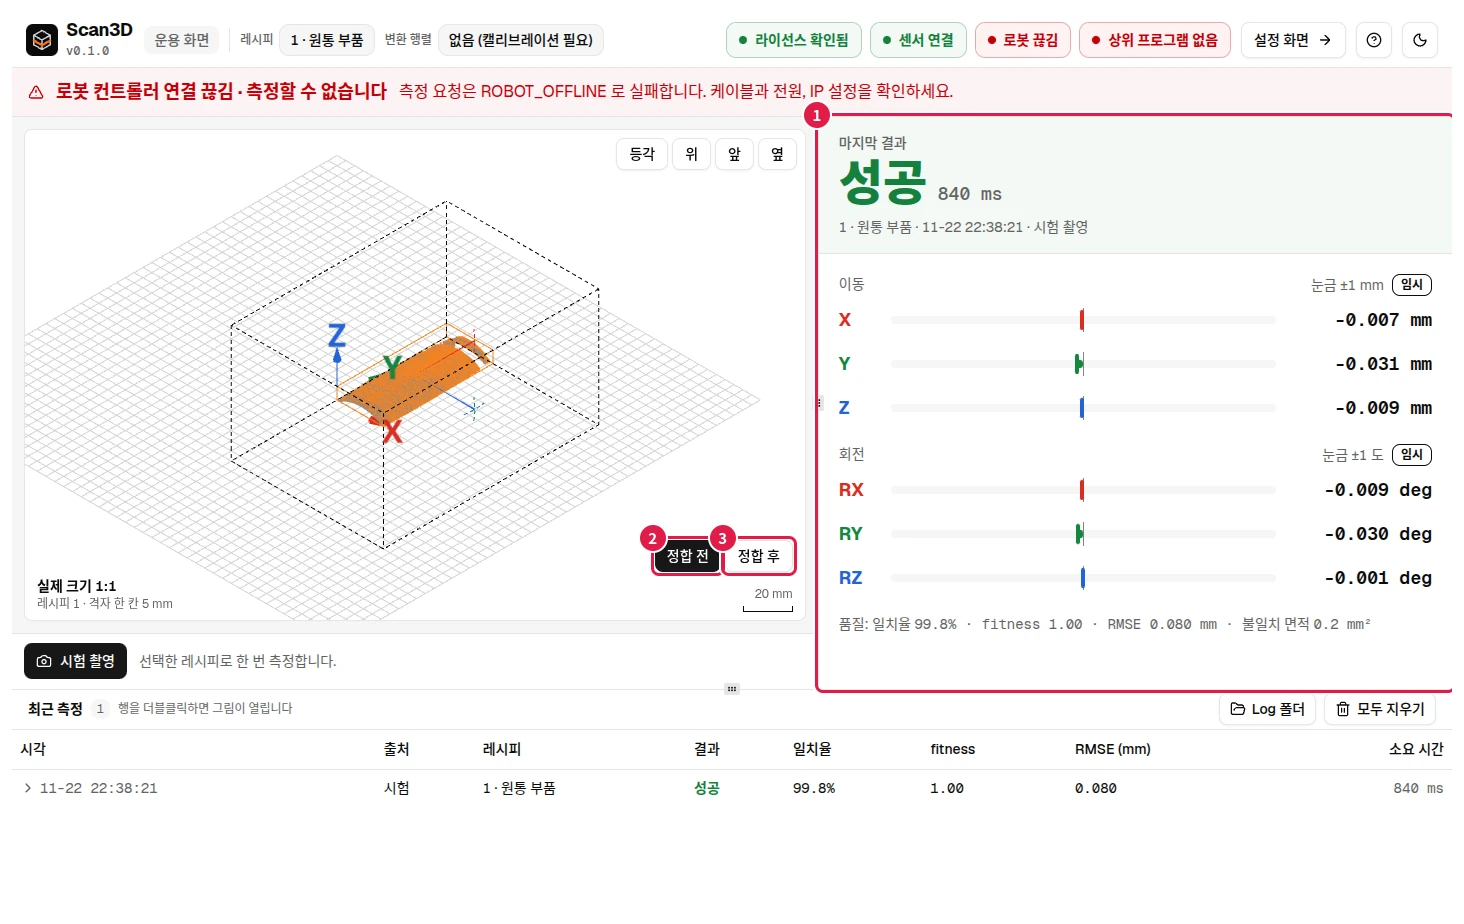
Scan3DKeyence LJ-S 센서용 위치 어긋남 측정 프로그램촬영 한 번으로 위치 어긋남 측정
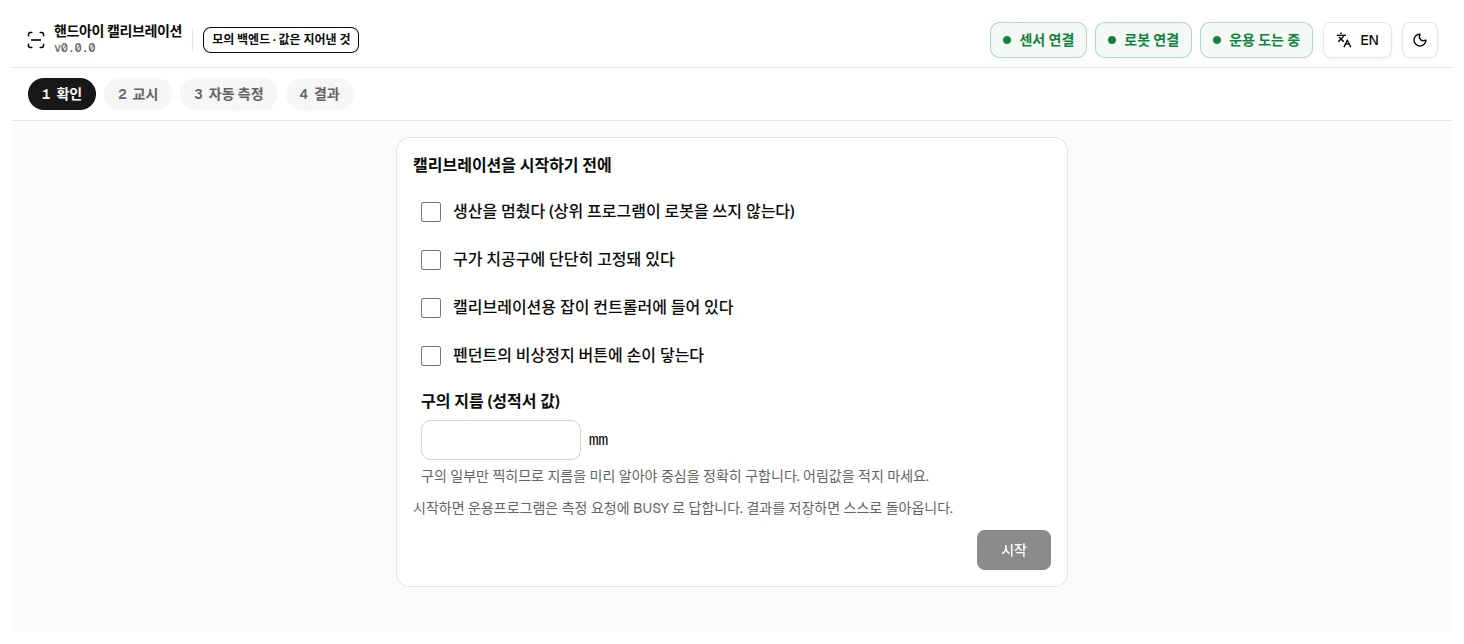
핸드아이 캘리브레이션 프로그램로봇 손끝 센서와 로봇 좌표계를 맞추는 프로그램구 하나로 센서와 로봇 좌표 맞춤개발 중
TR8253LC EtherCAT 쉴드Arduino UNO 폼팩터 EtherCAT 슬레이브 개발보드PHY 2개 내장 · SPI · 4층EtherCAT
TR8251EC EtherCAT 쉴드초소형 ESC를 쓴 Arduino UNO 폼팩터 개발보드QFN40 5×5 mm · EEPROM 내장EtherCAT

개발 이력

티원이 제어를 맡은 장비가 실제로 움직이는 모습입니다.

전체 이력 14건

태양광 셀 검사 시스템 (개선판)

셀을 집어 옮기는 위치를 실시간으로 계산해, 멈추지 않고 집어 올립니다(Flying pickup).

GUI: C#제어: C++

Jetting System — 멀티노즐 실러건 자동 도포

여러 노즐을 제어하는 실러건으로 차체에 실러를 자동 도포합니다.

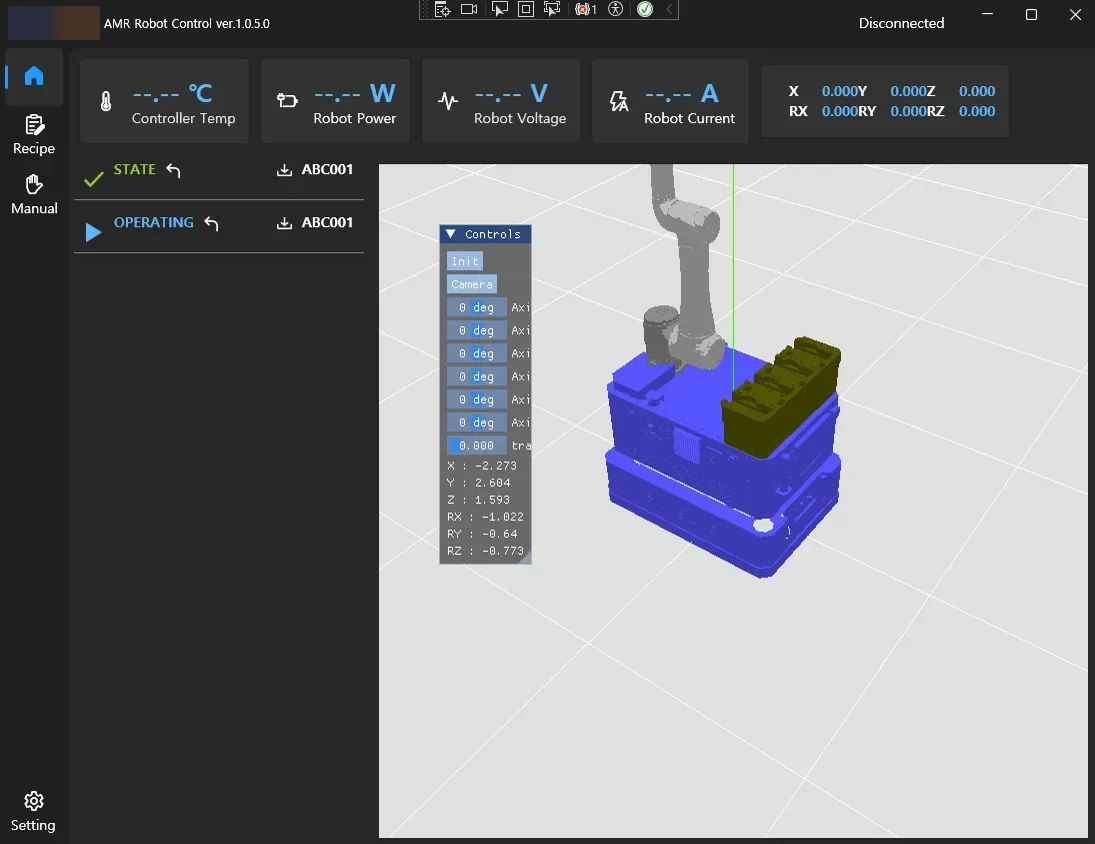
AMR 로봇 제어

GUI·제어: C# .NET 8 WPF, WMX3로봇: TM12S

개발할 장비가 있으신가요?

통신 방식, 축 수, I/O 점수만 알려 주셔도 상담을 시작할 수 있습니다.

032-866-2121t1@mechatrolink.co.kr

개발 상담 요청