특징
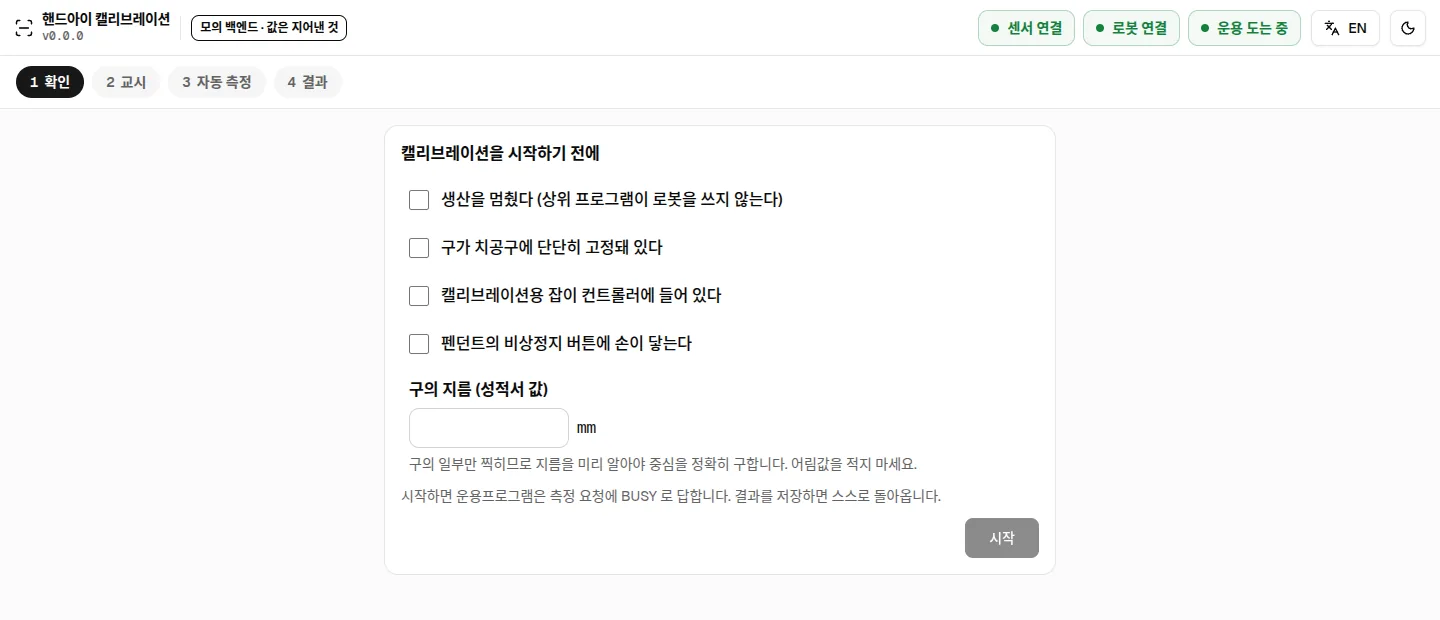
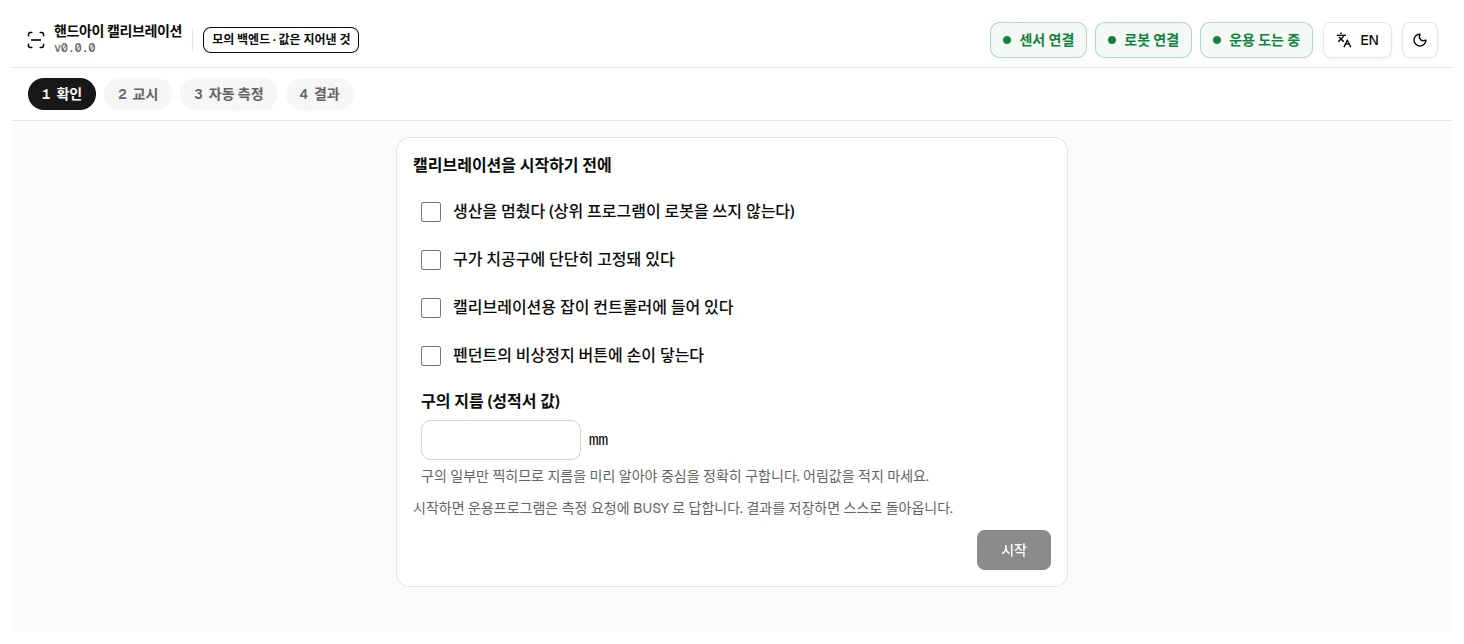
- 확인 → 교시 → 자동 측정 → 결과의 네 단계를 화면 하나에서 진행
- 구의 중심만 구하는 방식이라 형상을 겹쳐 맞추는 계산이 필요 없음
- 계산에 쓰지 않은 검증 자세의 오차로 결과를 판정
- 자동 측정 중에는 정지 버튼만 누를 수 있음
- 오차가 큰 자세만 골라 다시 측정
주의: 지금은 화면과 모의 동작까지 만들어져 있습니다. 실제 로봇·센서와 잇는 부분은 개발 중입니다.
사양
| 기준 물체 | 구 1개 (성적서의 지름 값을 입력) |
|---|---|
| 자세 수 | 계산용 9·12·16개 중 선택, 검증용 2개 |
| 진행 단계 | 확인, 교시, 자동 측정, 결과 |
| 화면 언어 | 한국어, 영어 |
화면